Разработка и испытания интеллектуальной системы мониторинга механических неисправностей асинхронного двигателя на основе анализа потребляемого им тока невозможны без математической модели неисправной электрической машины. В докладе представлена модель асинхронного двигателя с короткозамкнутым ротором, которая позволяет учитывать конструктивные особенности электрической машины и наличие в ней механических неисправностей.
Авторы:
- Аркадьев Дмитрий Эдуардович, аспирант кафедры ТОЭ и РЗА ЧГУ им. И. Н. Ульянова, инженер-исследователь 3 категории ДАЭС, ООО НПП «ЭКРА». Закончил факультет энергетики и электротехники ЧГУ им. И. Н. Ульянова в 2024 году;
- Фёдоров Алексей Олегович, аспирант кафедры ТОЭ и РЗА ЧГУ им. И. Н. Ульянова, инженер-исследователь 1 категории ДАЭС, ООО «ЭКРА ИТ». Закончил факультет энергетики и электротехники ЧГУ им. И. Н. Ульянова в 2020 году;
- Петров Владимир Сергеевич, кандидат технических наук, доцент кафедры ТОЭ и РЗА ЧГУ им. И. Н. Ульянова, руководитель группы ДАЭС, ООО «ЭКРА ИТ». Закончил факультет энергетики и электротехники ЧГУ им. И. Н. Ульянова в 2010 году. В 2015 году защитил кандидатскую диссертацию на тему «Цифровая система автоматического ограничения повышения напряжения сетей 110−750 кВ».
Введение
Электродвигатели широко применяются в промышленности и сельском хозяйстве. При этом подавляющее большинство из них относятся к асинхронным машинам с короткозамкнутым ротором — на их долю приходится свыше 50% мирового электропотребления [1]. Асинхронные двигатели обладают высокой надёжностью, однако сложные условия эксплуатации и несвоевременное обслуживание могут привести к появлению в них различных механических неисправностей, например, обрывов стержней короткозамкнутой обмотки ротора, эксцентриситета или дефектов подшипников. Они сокращают срок службы двигателя и повышают вероятность аварийного останова технологического процесса.
Одними из наиболее перспективных методов мониторинга асинхронных двигателей являются методы, основанные на контроле спектра тока, протекающего в обмотке статора. Они позволяют выявлять механические неисправности на ранней стадии развития, а также не требуют непосредственного доступа к корпусу электрической машины. Разработка и испытания такой системы мониторинга невозможны без математической модели неисправного асинхронного двигателя. В докладе представлена математическая модель асинхронного двигателя с короткозамкнутым ротором, которая позволяет учитывать его конструктивные особенности и наличие в нем механических неисправностей.
Математическая модель асинхронного двигателя
Процесс преобразования асинхронным двигателем с короткозамкнутым ротором электрической энергии в механическую может быть описан системой дифференциальных уравнений [2]:
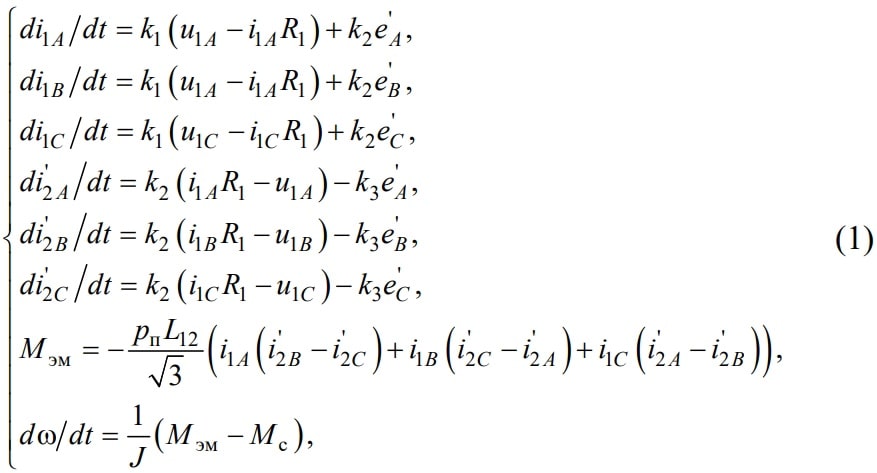
где i1γ, u1γ,γ = A, B, C — мгновенные токи и напряжения статора; i2γ,γ = A, B, C — мгновенные токи ротора, приведённые к статору; k1, k2, k3 — коэффициенты магнитной связи ротора и статора; R1, R2 — активные сопротивления фазы статора и фазы ротора, приведённой к статору; eA, eB, eC — приведённые к статору ЭДС, индуцируемые в обмотке статора магнитным полем ротора:
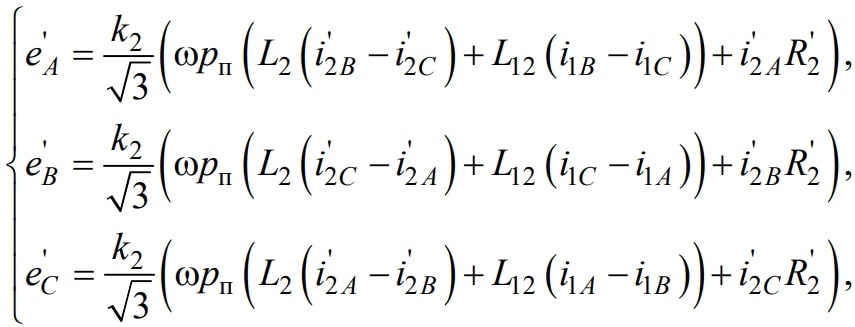
где ω - угловая скорость ротора двигателя; pп — число пар полюсов двигателя; L2 — индуктивность фазы ротора; L12 — взаимная индуктивность фаз статора и ротора; J — суммарный момент инерции двигателя и приводимого им рабочего механизма (вентилятора, станка
Система уравнений (1) описывает идеальный двигатель, в воздушном зазоре которого вращается основная гармоника магнитного поля. Однако следует принять во внимание, что в зазоре реальной машины присутствуют гармоники, которые обусловлены её конструктивными особенностями и различными механическими неисправностями. В частности, в спектре тока статора исправного асинхронного двигателя присутствуют гармоники, обусловленные насыщением его магнитной системы (3fном), несинусоидальным распределением магнитодвижущей силы в зазоре (5fном, 7fном, 11fном, 13fном), наличием пазов на роторе и статоре (fp1, fp2, fст1, fст2) [3]:
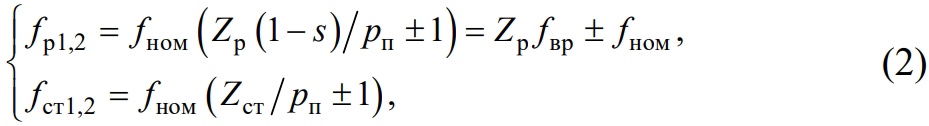
где Zp, Zст — число пазов на роторе и статоре; s — скольжение двигателя; fвр — частота вращения ротора. Учесть данные гармоники можно с помощью пульсаций взаимной индуктивности между фазами статора и ротора на угловой частоте ω [4]:

где G — число пар учитываемых дополнительных гармоник; Ag — амплитуда пульсаций индуктивности, обусловленных наличием g-й пары дополнительных гармоник; kg — коэффициент для расчёта g-й пары гармоник.
Тогда индуктивности фаз статора и ротора, а также коэффициенты магнитной связи будут определяться как:

где L1 — индуктивность фазы статора; L1σ, L2σ — индуктивности рассеяния фаз статора и ротора;

Гармоники, обусловленные появлением механических неисправностей, можно учесть аналогично. При этом следует помнить, что каждая из неисправностей имеет свои характерные частоты [5]. Например, признаком возникновения в двигателе повреждений подшипников является появление гармоник fном±fвр/2.
Верификация математической модели асинхронного двигателя
В качестве объекта моделирования выбран асинхронный двигатель АИР112М4, применяемый в машиностроении, системах вентиляции и водоснабжения. Его математическая модель была разработана в ПК Matlab/Simulink.
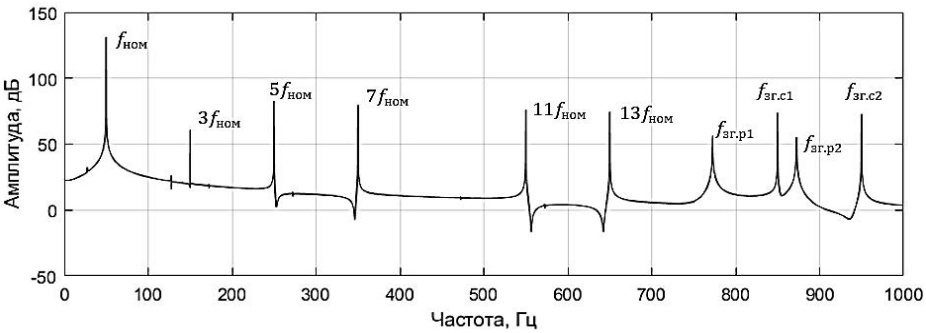
Расчёт гармоник (2), обусловленных наличием пазов, для двигателя АИР112М4 позволяет получить значения в 771,67; 871,67; 850,0 и 950,0 Гц. На рис. 1 представлен спектр тока статора при моделировании работы исправного двигателя. Все гармоники, обусловленные его конструктивными особенностями, присутствуют в спектре, что позволяет сделать вывод о корректности их учета в модели с помощью пульсаций взаимной индуктивности между обмотками статора и ротора.
На рис. 2 представлен спектр тока статора, полученный при моделировании работы двигателя АИР112М4 с повреждёнными подшипниками. Для двигателя частоты, соответствующие неисправности, равны 37,92 и 62,08 Гц. Рост их амплитуд можно наблюдать на рис. 2.
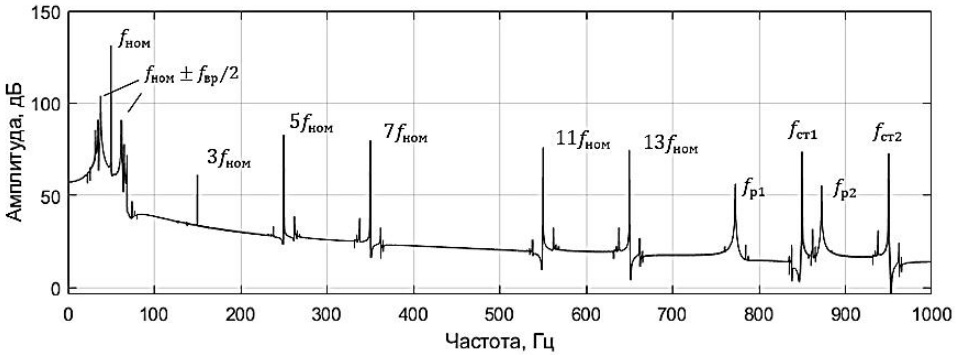
Частоты, обусловленные конструктивными особенностями машины, сохраняются в спектре тока статора. При этом можно наблюдать появление боковых составляющих на частотах ±fвр, вызванных повреждением подшипников.
Выводы
Разработана универсальная модель асинхронного двигателя с короткозамкнутым ротором, учитывающая как конструктивные особенности электрической машины, так и механические неисправностей в ней. Выполнена верификация модели в нормальном режиме работы и при наличии механических неисправностей в асинхронном двигателе.
Литература
- Сафин Н. Р. Совершенствование методики токовой диагностики асинхронных двигателей с короткозамкнутым ротором: дис. …канд. техн. наук: 05.09.01: защищена
21.06.2017 / Н. Р. Сафин. — Екатеринбург, 2017. — 152 с. - Фираго Б. И. Регулируемые электроприводы переменного тока / Б. И. Фираго, Л. Б. Павлячик. — Минск: Техноперспектива, 2006. — 363 с.
- Копылов И. П. Математическое моделирование электрических машин: Учеб. для вузов. 3-е изд., перераб. и доп. / И. П. Копылов. — М.: Высшая школа, 2001. — 327 с.
- Харламов В. В. Математическая модель асинхронного двигателя с учетом пазовых гармоник в индукции магнитного поля и неисправностей различного типа / В. В. Харламов, А. В. Скляр, Д. И. Попов, А. В. Ерошенко // Омский научный вестник. — 2018. — № 4 (160). — С. 55−58.
- Барков А. В. Методика диагностирования механизмов с электроприводом по потребляемому току / А. В. Барков, Н. А. Баркова, А. А. Борисов и др. — Санкт-Петербург: НОУ «Севзапучцентр», 2012. — 68 с.