Выполнение электрических сетей среднего напряжения с изолированной нейтралью приводит к значительному повышению надежности электроснабжения, а также позволяет передавать электрическую энергию потребителям при наличии в сети однофазного замыкания на землю (ОЗЗ) [1]. При этом во время ОЗЗ через место повреждения циркулирует ток однофазного замыкания, обусловленный поперечными проводимостями сети.
Автор: Дементий Юрий Анатольевич, к.т.н., руководитель группы в ООО «Релематика»
Со временем величина тока однофазного замыкания в распределительных сетях возрастает, что обусловлено множеством факторов, в том числе: ростом энергопотребления населенных пунктов и промышленных предприятий, естественным старением изоляции кабелей, заменой кабелей с бумажно-масляной изоляцией на кабели с высокой погонной емкостью (например, на кабели с изоляцией из сшитого полиэтилена).
Задача компенсации тока ОЗЗ и гашения электрической дуги в месте повреждения, решается с помощью дугогасящих реакторов (ДГР), включаемых между нейтралью сети и землей [2]. В протяженных сетях, где токи однофазного замыкания исчисляются сотнями Ампер, не скомпенсированный посредством ДГР ток в месте повреждения, обусловленный неточной настройкой ДГР, может превышать величину, достаточную для поддержания горения электрической дуги в месте ОЗЗ [1]. Вышеперечисленное приводит к необходимости совершенствования методов анализа параметров контура нулевой последовательности (КНП) распределительной сети и управления индуктивностью дугогасящих реакторов.
Предлагаемый подход обсуждался на II Всероссийской конференции «Релейная защита и автоматика. Режимы нейтрали. Ограничение перенапряжений», 13−15 апреля 2021 г. в Екатеринбурге.
Состояние проблемы и постановка задачи
В настоящее время в эксплуатации находятся устройства автоматического управления компенсацией емкостного тока, использующие три основных принципа работы: экстремальный [3,4], импульсный [5] и принцип наложения тока непромышленной частоты [6].
В случае настройки экстремальным методом осуществляется поиск положения плунжера, при котором напряжение на нейтрали принимает максимальное значение. Также настройку данным методом возможно производить с использованием значения фазы напряжения на нейтрали. Основной недостаток метода заключается в сложности поиска точного максимума напряжения на нейтрали, особенно в сетях с низкой добротностью.
Импульсный метод подразумевает подключение источника ЭДС в нейтраль распределительной сети с использованием ДГР в качестве согласующего трансформатора.
Источник вносит кратковременные возмущение в КНП, обуславливающее переходный процесс обмена энергией между индуктивностью ДГР и поперечными емкостями сети. Анализ частоты и скорости затухания колебаний во время переходного процесса позволяет получить величину расстройки.
Для реализации метода наложения тока непромышленной частоты используется один или несколько источников, генерирующих ток в нейтраль распределительной сети. Измеренные в процессе наложения сигналов значения токов и напряжений источников позволяют рассчитать сопротивление, емкость и индуктивность КНП, которые используются для настройки ДГР. Недостатком метода является техническая сложность его реализации и высокая стоимость источников тока.
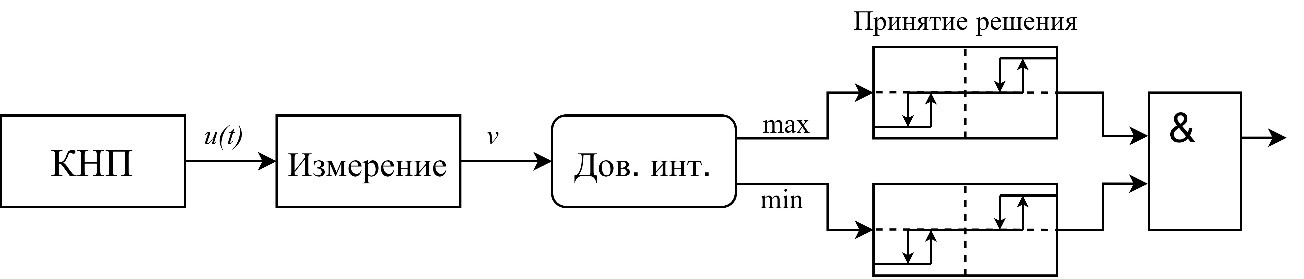
При этом на практике данные принципы реализуются для получение точечных оценок интересующей величины (например, расстройки компенсации ϑ) на основании наблюдаемых величин без учета случайных процессов в исследуемом объекте и измерительных трактах. Например, в случае импульсного метода, измеренная частота используется в формуле (1) для получения величины расстройки ϑ, которая, в свою очередь, напрямую используется для формирования команд управления дугогасящим реактором. Упрощенная схема формирования команд показана на рисунке 1.
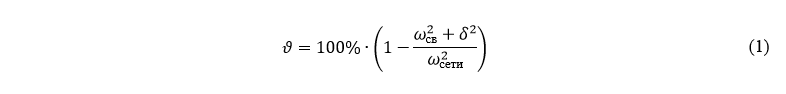
где δ - коэффициент затухания переходного процесса, ωсв — частота свободных колебаний переходного процесса, ωсети — промышленная частота переменного тока.
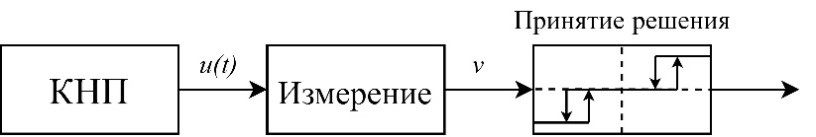
Результатом измерения является оценка величины расстройки расстройки ϑ ̂. Этот факт является следствием того, что на практике невозможно измерить с произвольной точностью ωсв и δ. Вместо них возможно получить оценки ω ̂, δ ̂, являющиеся случайными величинами, имеющими плотности вероятностей, сосредоточенные около своих истинных значений ωсв и δ:
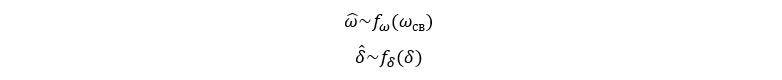
Следовательно, измеренная расстройка ϑ ̂ также является случайной величиной, имеющей плотность (2).
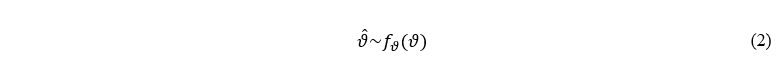
Таким образом требуется получить наиболее точную оценку ϑ ̂ истинной величины ϑ на основании наблюдаемых {ϑ ̂t1),ϑ ̂t2,…,ϑ ̂tn} в различные моменты времени {t1, t2,…, tn}, а также оценить достоверность (надежность) полученной оценки.
Предлагаемый подход
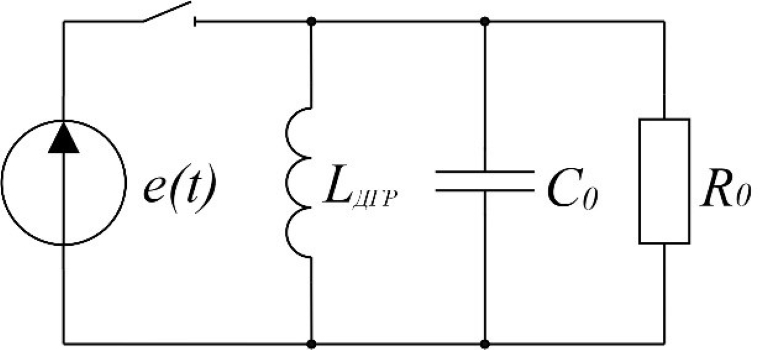
Анализ свойств величины ϑ ̂ будет проведен с использованием импульсного метода, в основе которого лежит оценка параметров переходного процесса, протекающего в КНП. Схема замещения КНП показана на рисунке 2.
Переходный процесс в КНП, являющийся результатом возмущения, описывается выражением (3).
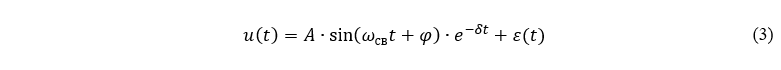
где A — амплитуда сигнала;
φ - начальная фаза колебаний;
ε(t) — шумовая составляющая сигнала.
Шумовая составляющая ε(t) распределена нормально и имеет нулевое математическое ожидание (аддитивный гауссов шум) [7]:
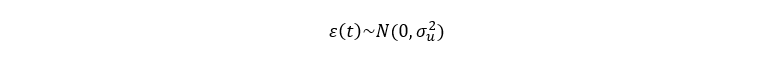
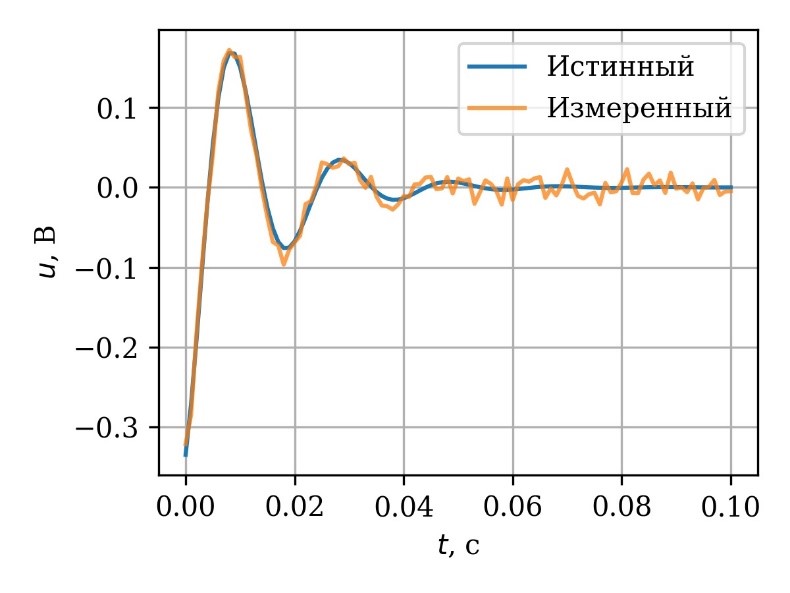
Учет шумовой составляющей важен вследствие малой амплитуды измеряемого переходного процесса (порядка 1% от номинального напряжения сети). Вид зашумленного и измеренного переходных процессов показан на рисунке 3.
Анализ параметров переходного процесса осуществляется посредством решения оптимизационной задачи (4) по методу наименьших квадратов (МНК).
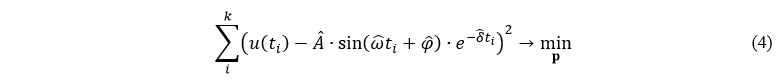
где p=[A ̂,ω ̂,δ ̂,φ ̂ ] - искомый вектор оценок параметров;
k — количество доступных для анализа отсчетов.
Величины ω ̂,δ ̂ подставляются в выражение (1) для расчета ϑ ̂.
Методы оценки величины ϑ на основании ϑ ̂ зависят от вида функции плотности распределения (2), а значит и от функций fω и fδ, связанных с (2) посредством выражения (1). Вывод аналитического выражения для fω и fδ представляет собой нетривиальную задачу вследствие того, что результатом решения (4) является вектор МНК-оценок параметров нелинейной функции, тогда как для нелинейной задачи МНК отсутствуют универсальные методы анализа распределений оцениваемых параметров [8].
Данная проблема имеет два возможных решения: аналитический поиск аппроксимации для fω и fδ или проведение вычислительного эксперимента с последующим анализом гистограммы fϑ. В данной работе реализован второй вариант.
В соответствии с выражением (3) синтезированы 1000000 переходных процессов, параметры которых получены с использованием генератора псевдослучайных чисел с равномерным распределением. Диапазоны параметров сигнала показаны в таблице 1. Величина дисперсии шумовой составляющей σ2u=10-4. Диапазон варьирования частоты ωсв выбран исходя из того, что обеспечение наибольшей точности целесообразно при расстройках, близких к резонансу (при ωсв близкой к 2π∙50 рад/с).
| Таблица 1. Диапазоны параметров сигнала | |
|---|---|
| Параметр | Диапазон |
| A, В | 0.3…1 |
| ωсв, рад⁄с | 2π∙45…2π∙55 |
| δ, 1/с | 10…80 |
| φ, рад | 0…2π |
Для каждого переходного процесса выполняется оптимизация в соответствии с (4), рассчитывается величина ошибки оценки расстройки (5).
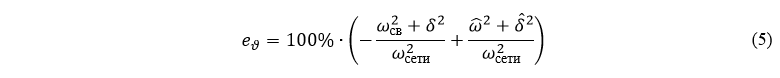
Очевидно, что eϑ~fϑ (0), следовательно гистограмма величины eϑ позволит оценить вид распределения fϑ. Гистограмма показана на рисунке 4.
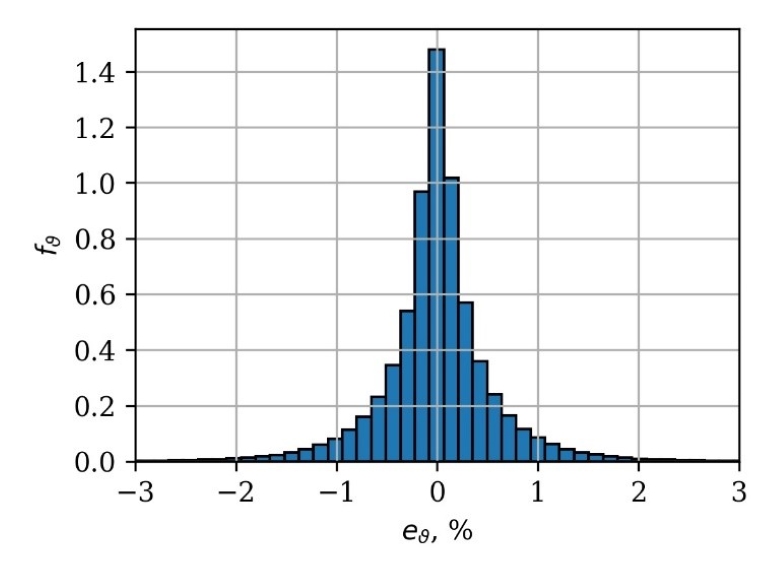
Как видно по рисунку, распределение fϑ симметрично. Из этого следует возможность уточнения оценки величины ϑ через расчет выборочной оценки математического ожидания распределения fϑ, то есть выборочного среднего значения {ϑ ̂t1,ϑ ̂t2,…,ϑ ̂tn}. В соответствии с законом больших чисел [9] каждое новое измерение в выборке увеличивает точность измерения истинной расстройки, и, следовательно, надежность измерений. Таким образом, целесообразно при управлении компенсацией принимать решение об увеличении или уменьшении тока только в случае, когда количество накопленной информации достаточно для достоверной оценки. Схема формирования команд с учетом достоверности результатов измерений показана на рисунке 5.
Для расчета достоверности предлагается использовать механизм доверительных интервалов [9].
Статический и динамический случаи регулирования
Когда плунжер не движется, можно говорить об оценке статической величины расстройки. В этом случае можно построить доверительный интервал с использованием распределения Стьюдента (t-интервал) [10]. Границы интервала показаны в (6).
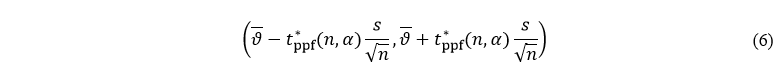
где ¯ϑ - среднее значение расстройки в анализируемой выборке;
s — стандартное отклонение расстройки (по выборке);
n — размер выборки;
t*ppf (n,α) — α-квантиль распределения Стьюдента с количеством степеней свободы n.
Наибольший интерес представляет случай, когда измеряется расстройка компенсации при движении плунжера реактора с постоянной скоростью. Движение плунжера подразумевает изменение расстройки во времени, что не позволяет напрямую вычислять доверительный интервал для расстройки — среднее значение изменяемой величины не будет являться лучшей оценкой. Такая оценка будет смещена и иметь завышенную ширину интервала. Предлагается учесть непостоянство расстройки построением линейной модели (7), связывающей время и значение ϑ ̂ [11].
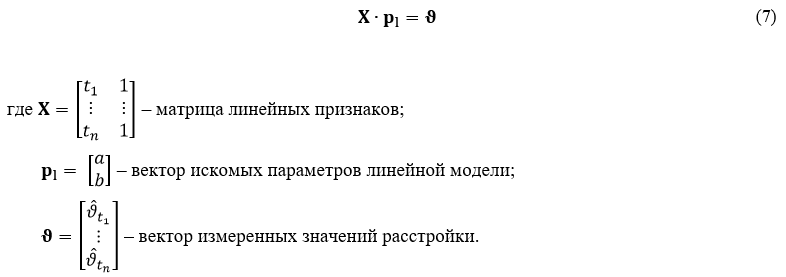
Выражение (7) представляет собой переопределенную систему уравнений, решение которой показано в (8).
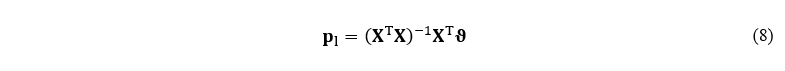
Коэффициенты линейной модели (компоненты вектора pl) зависят от вектора ϑ, имеющего вероятностную природу, следовательно, они являются случайными величинами. При этом свойства линейных моделей позволяют преобразовать точечные предсказания модели в интервальные путем расчёта предсказательного интервала [11].
Доверительный интервал заменяется на предсказательный интервал регрессии, рассчитываемый для текущего момента времени. Результаты измерений, аппроксимирующая линия, предсказательный интервал и истинная расстройка для различного количества данных показаны на рисунке 6.
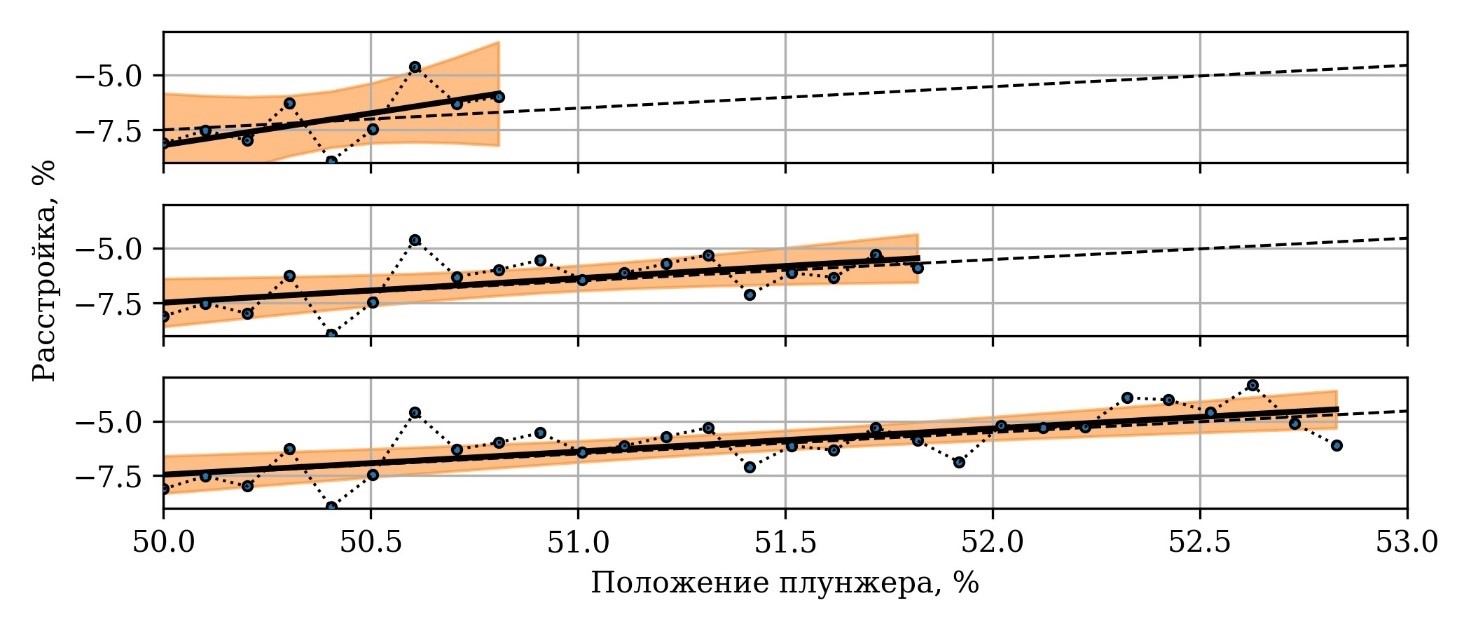
Для каждого момента времени и выборки измеренных значений расстройки определяются коэффициенты модели в соответствие с (8), рассчитывается предсказательный интервал.
На рисунке 7 показана истинная расстройка, предсказательный интервал, измеренные величины ϑ ̂, а также ширина интервала. Как видно по рисунку, при наблюдении дополнительных измерений ширина предсказательного интервала уменьшается, что говорит об увеличении достоверности измерений. В приведенном случае понадобилось 11 измерений, чтобы ширина предсказательного интервала стала меньше 2%. Такой интервал полностью помещается в допустимое окно расстройки, что позволяет использовать его для формирования команд управления плунжером ДГР.
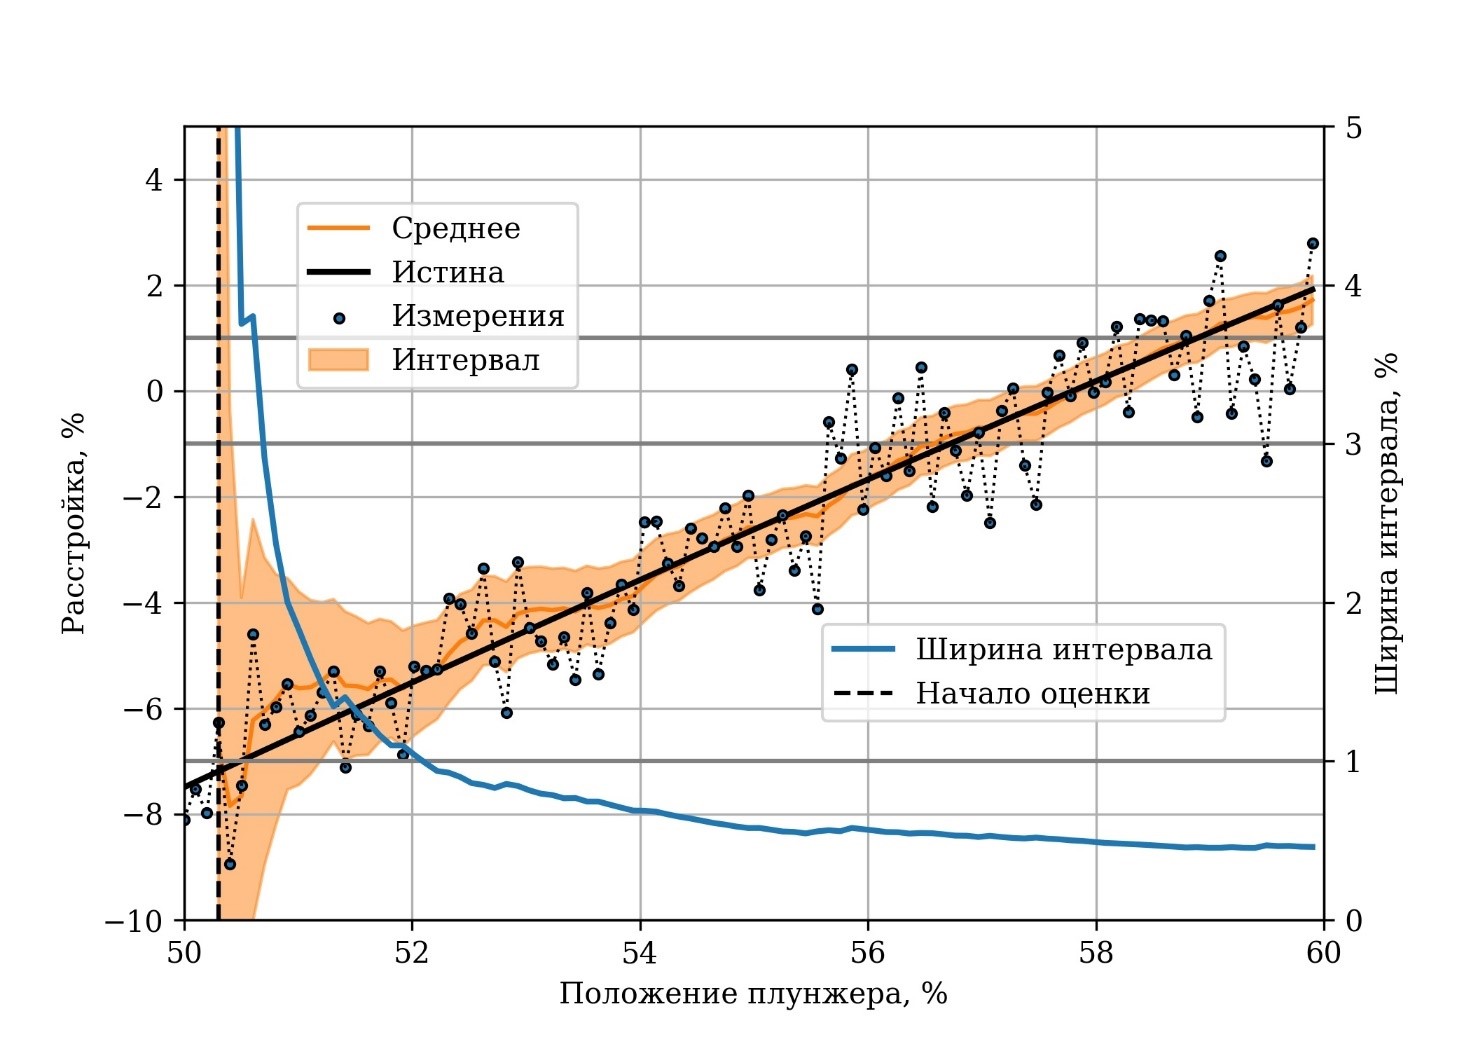
Если за время настройки доверительный интервал успевает сузиться до величины <2%, то регулирование осуществляется за один пуск двигателя плунжера ДГР. В противном случае требуется остановка для увеличения достоверности оценки расстройки и дополнительный, корректирующий пуск.
Описанные случаи возможно обобщить для непостоянной скорости плунжера, используя полиномиальную регрессию вместо линейной. Полиномиальная регрессия сохраняет свойства линейной, так как члены высших степеней можно рассматривать как новые признаки (т.н. полиномиальные признаки), над которыми строится линейная модель. Также возможно обобщить метод для случаев, когда непрерывная оценка достоверности происходит как во время движения плунжера, так и во время остановок. Обобщение может быть произведено введением кусочно-линейной аппроксимации истинной расстройки, например, при использовании обобщённых аддитивных моделей [12].
Заключение
- Предлагаемый подход позволяет повысить надежность управления компенсацией ёмкостного тока при использовании любого метода анализа параметров КНП.
- Показано, что в случае зашумленности измерительных трактов аддитивным гауссовым шумом плотность вероятностей расстройки симметрична относительно своего истинного значения. Это позволяет оценивать величину расстройки посредством вычисления выборочного среднего.
- Низкая точность измерения расстройки, вызванная зашумленностью измерительных трактов, может быть скомпенсирована использованием большего количества измерений.
- Оценка величины расстройки и ее достоверности может производиться во время движения плунжера реактора посредством построения линейной модели над наблюдаемыми величинами и расчета предсказательного интервала.
Литература
- Дементий Ю.А. Методы и средства компенсации полного тока однофазного замыкания на землю в распределительных: диссертация … кандидата технических наук:
05.14.02 / Дементий Ю.А.; Чебоксары, Чуваш. гос. ун-т им. И.Н. Ульянова, 2018. - Ванштейн, Р.А. Режимы заземления нейтрали в электрических системах: учеб. пособие / Р.А. Ванштейн, Н.В. Коломиец, В.В. Шестакова.-Томск: Изд-во ТПУ, 2006. -118 с.
- Брызгин О.Р. Фазовый метод настройки компенсации в электрических сетях при замыкании на землю / О.Р. Брызгин // Проблемы технической электродинамики. — Киев: Наук. Думка, 1970. — Вып. 26. — С. 19−23.
- Степанчук Д.Н. Повышение точности настройки дугогасящих реакторов экстремальными регуляторами / Д.Н. Степанчук // Электроэнергетика и автоматизация промышленных установок. — Донецк: Изд-во ДПИ, 1974. — С. 23−27.
- Вайнштейн Р.А. Непрерывный контроль и автоматическая настройка компенсации емкостных токов с использованием наложенного тока частоты 25 Гц / Р.А. Вайнштейн, С.Е. Аньков // Режимы нейтрали в электрических системах. — Киев: Наук. Думка. 1974. — С. 115−120.
- Соловьёв И.В. Метод определения расстройки по переходной характеристике контура нулевой последовательности распределительной сети / И.В. Соловьёв, Е.М. Петров // Труды Академии электротехн. наук Чувашской Республики. 2005. № 2. С. 14−15.
- M. Bertocco, C. Narduzzi, P. Paglierani, D. Petri, A Noise Model for Digitized Data, IEEE Trans. on Instr. and Meas. 2000. vol. 49. no. 1. pp. 83−86.
- Hougaard, Philip. The Asymptotic Distribution of Nonlinear Regression Parameter Estimates: Improving the Approximation. International Statistical Review / Revue Internationale De Statistique, vol. 56, no. 3, 1988, pp. 221−233.
- Etemadi, N. An elementary proof of the strong law of large numbers. Z. Wahrscheinlichkeitstheorie verw Gebiete 55, 1981, рр. 119−122.
- Гмурман В. Е. Теория вероятностей и математическая статистика: Учебное пособие для вузов. — 9-е изд. — М.: Высшая школа, 2003. — 479 с.
- Демиденко Е.З. Линейная и нелинейная регрессия. — М.: Финансы и статистика, 1981. — 302 с.
- Hastie, T. J.; Tibshirani, R. J. Generalized Additive Models. Chapman & Hall/CRC. 1990.